凭借K-ROAD ROBOTICS多年积累的技术实力以及
在铁路车辆、造船、钢铁等领域积累的国内外成功项目经验,
我们为多种行业提供所需的智能自动化解决方案。
FA系统
该类设备利用工业机器人实现全自动化,可应用于汽车、铁路、造船等多个行业。
采用高精度机器人,可提升质量与生产效率,并显著改善作业人员安全及工作环境。
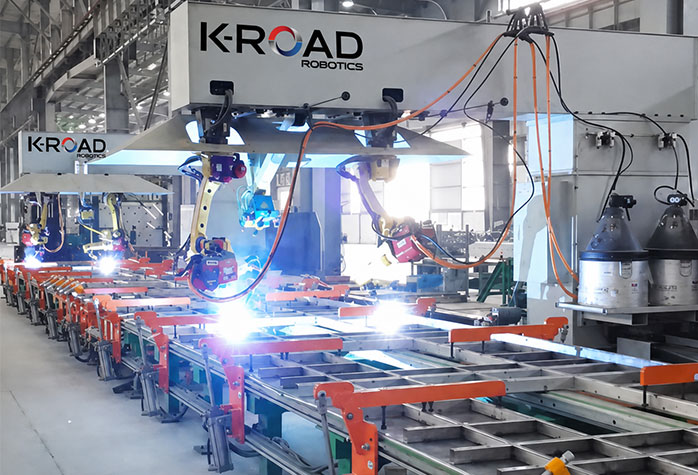
自动弧焊系统
该系统利用工业机器人,将原本由人工完成的电弧焊工序实现全自动化,可应用于汽车、铁路、造船等多个行业。
采用高精度机器人,可提升质量与生产效率,并显著改善作业人员安全及工作环境。
凭借技术与价格竞争力,该产品已获得韩国汽车制造商及海外铁路车辆客户的广泛关注与认可。
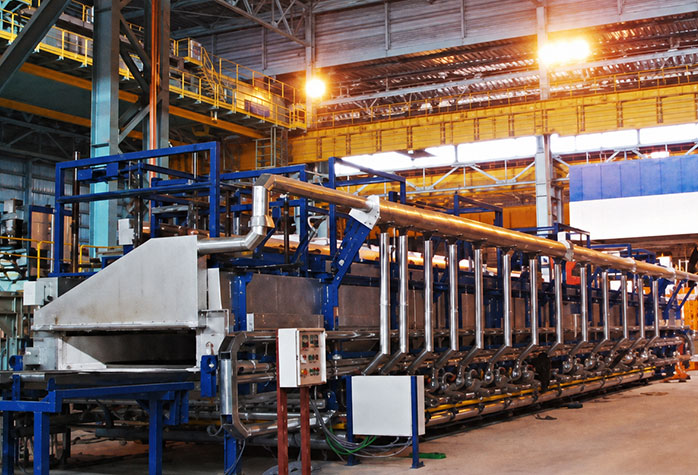
热冲压自动化系统
热冲压是将钢板加热至约900°C后进行冲压,并在模具内快速冷却成形的工艺。该工艺具有制造高强度零部件、实现轻量化、改善碰撞性能、减少回弹以及焊接性能优异等多项优势,近年来受到行业广泛关注。
K-ROAD ROBOTICS是韩国首家拥有该类系统自动化集成经验的企业,并将相关经验应用于为客户提供可靠解决方案。
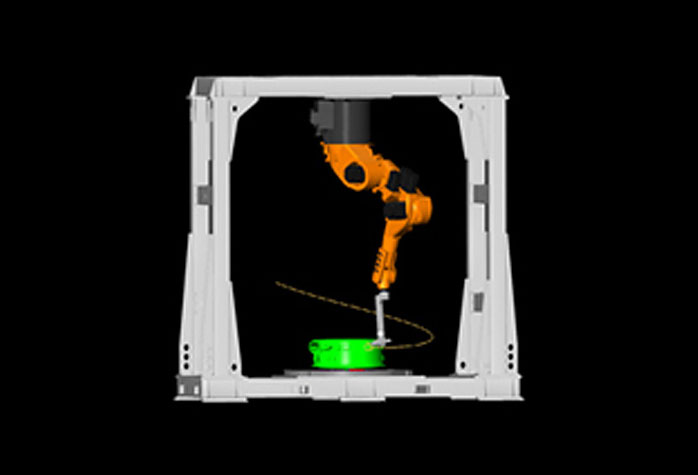
去毛刺系统
- 支持优化的客户定制设计
- 确保高生产效率与质量竞争力
- 系统构成:机器人、去毛刺工具、机器人OLP
- 系统说明:去毛刺自动化设备
- 应用领域:需要去毛刺工序的制造业
铁路车辆自动化系统
铁路车辆侧墙由较长且较薄的钢板构成,容易发生变形或焊接缺陷。K-ROAD ROBOTICS通过自动焊接系统帮助客户持续保持稳定、优异的焊接质量。
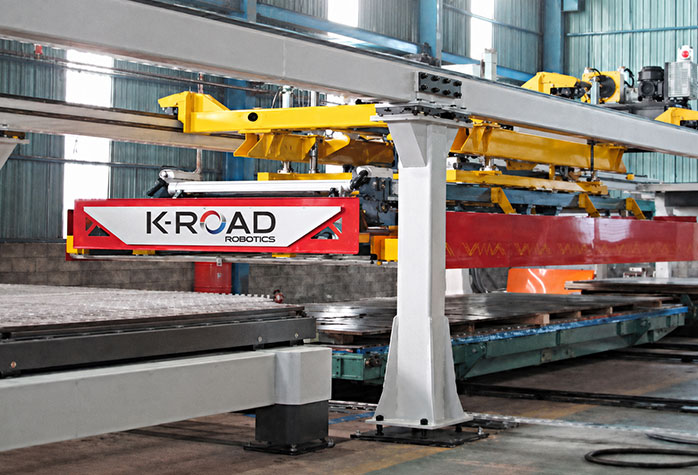
CNC CO2激光切割机
高速高精度激光切割机
SLCM系列包括CNC CO2激光及光纤激光切割/焊接系统。
高速激光头通过提高气体压力,可显著降低气体消耗及运行成本;高性能激光切割系统还可加工较厚材料,并尽量减少毛刺。.
集成式双轴系统可实现快速、精准的材料切割。系统所配激光准直器具有低插入损耗、高输出功率及较小激光束偏差等特点。
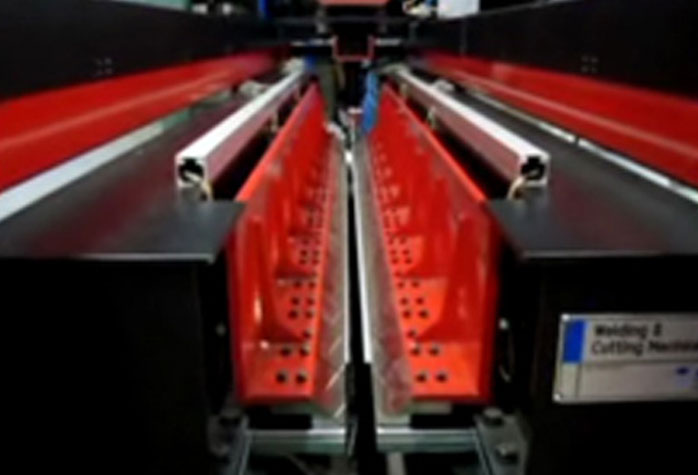
CNC CO2激光切割与焊接一体机
激光切割与焊接一体机
该系统是一套利用激光技术同时完成焊接与切割的一体化激光加工系统。
系统可对最长25 m的长尺寸材料进行高精度加工,并通过CNC控制器及K-ROAD ROBOTICS自主开发的软件运行。高精度与高速移动系统可实现优异的生产效率。

保持稳定的高品质焊接
保持稳定的高品质焊接
铁路车辆的Sidewall(侧墙)由非常长且薄的钢板构成,因此可能发生产品变形或焊接不良。
K-ROAD ROBOTICS通过自动焊接系统,帮助客户持续保持优异的焊接质量。
高刚性、高精度夹具可尽量减少产品尺寸误差,并通过机器人焊接工艺准确到达所需焊接位置。
双焊接工艺可帮助系统达到所需生产效率
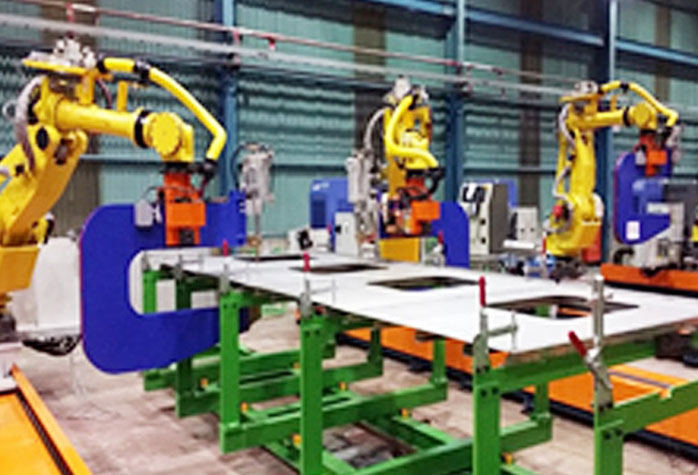
机器人侧墙点焊系统
SRSWM 6000
点焊属于电阻焊的一种,可将不同厚度的材料连接在一起,是制造行业最常用的焊接工艺之一。
自动点焊具有焊接速度快、操作方便及相较其他系统成本效率高等优势,因此广泛应用于多个行业。
用于点焊工序的机器人可在保持稳定焊接质量的同时,完成较难位置及复杂形状的焊接。
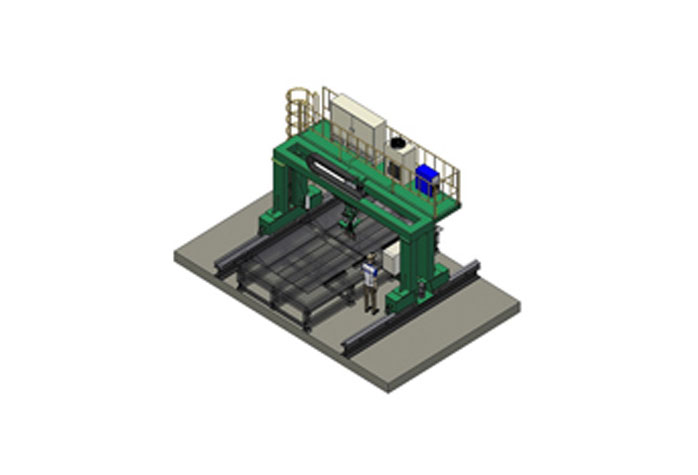
机器人侧墙系列点焊系统
STSWM 6000
该系统用于焊接铁路车辆侧墙板与框架,由焊接龙门架、点焊枪、伺服驱动点焊枪定位系统、CNC控制器等组成。
CNC控制器通过多轴控制准确到达焊接位置,点焊枪则可实现较短的生产节拍。
还可配置点焊电极帽快速更换装置,以缩短更换时间。
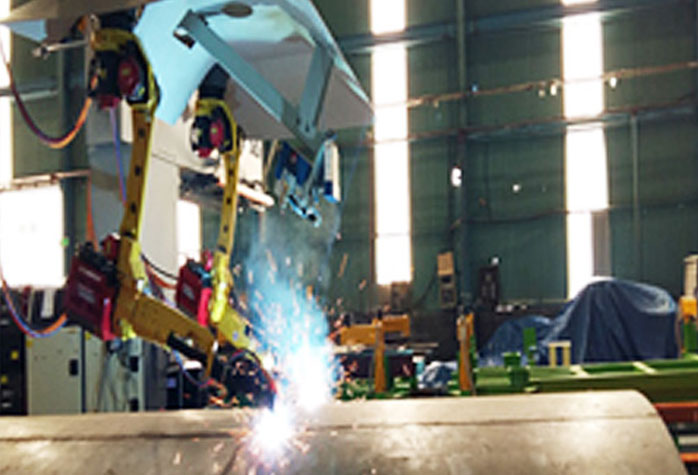
机器人车顶框架焊接系统
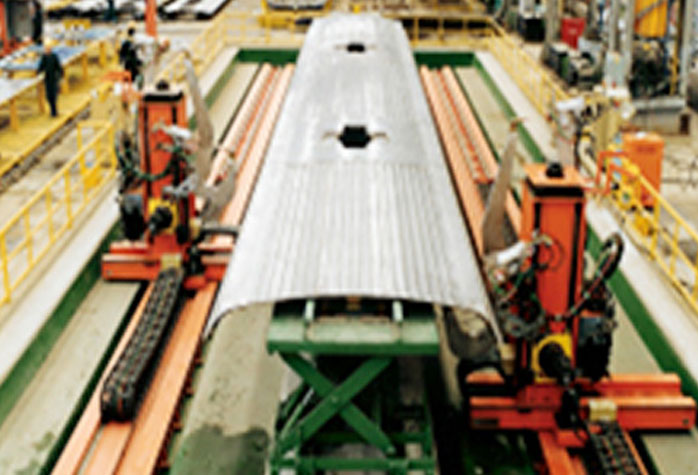
高品质长焊缝焊接
铁路车辆的Roof(车顶)必须通过严格密封焊接,防止漏水或灰尘进入。
K-ROAD ROBOTICS通过Seam Tracking System对所需焊接位置进行焊接与密封,有助于防止异物进入。
安装在焊枪上的智能跟踪相机可自动引导焊枪准确到达所需焊接位置。
焊接机器人可通过Overhead龙门系统进行横向移动,并尽量降低Backlash,从而实现稳定的高品质生产。
机器人车顶点焊系统
SRSWM 6000
点焊是电阻焊的一种,可将不同厚度的材料连接为一体,是制造领域最常用的焊接工艺之一。
자自动点焊凭借焊接速度快、操作简便以及相较其他系统更高的成本效益,被广泛应用于各类工业领域。
点焊工序所采用的机器人可在保持稳定焊接质量的同时,对复杂位置和形状进行焊接。
机器人底架焊接系统
重型部件焊接
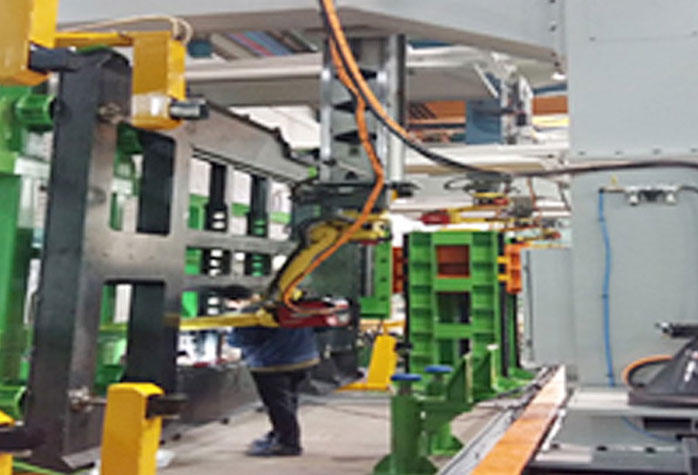
铁路车辆的Underframe(底架)由Headstock及中间框架组成。
由于各框架重量大、体积大且对焊接精度要求高,因此系统必须同时具备高刚性支撑与高焊接精度。
K-ROAD ROBOTICS提供配备Positioner的高刚性焊接系统,可对产品上部及下部所需位置进行焊接。

机器人端墙焊接系统
SRAWM 6500
铁路车辆Endwall结构复杂,因此需要进行大量焊接。
为防止材料变形并准确到达焊接位置,K-ROAD ROBOTICS提供高精度、高刚性的夹具结构。
焊接Endwall内外侧时需要使用Positioner,并通过焊接机器人的电弧传感及触觉喷嘴传感器准确定位焊接位置。
机器人车体焊接机
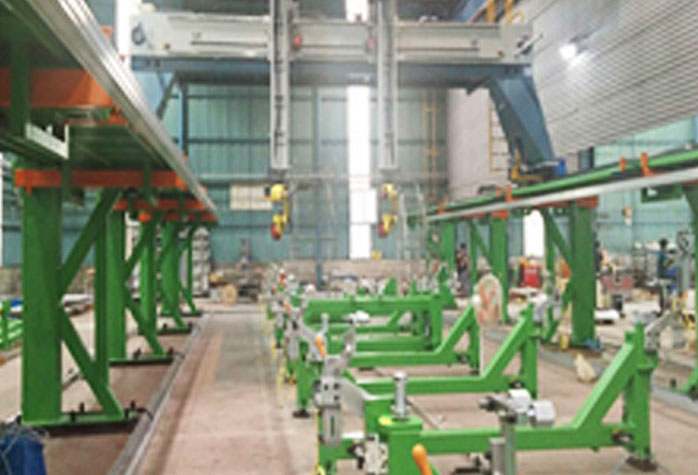
宽范围纵向焊接空间
Shell是铁路车辆最终车体结构,需要在多个位置进行焊接。
为实现准确焊接,焊接机器人安装于双轴(X、Z)龙门系统上。当产品存在间隙时,系统可通过激光跟踪相机进行补偿焊接。
整体点焊系统
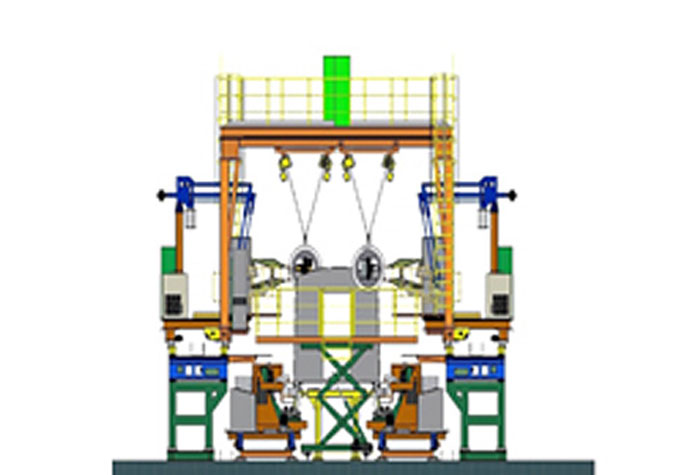
SRSWM 6000
该工序通过点焊完成铁路车辆最终Shell结构
系统共配备6套点焊设备:其中2套负责Sidewall与Underframe焊接,2套负责Roof与Sidewall焊接,另2套负责Endwall与车体焊接。
焊接单元通过小车移动,并根据产品设计选择相应的点焊枪。
铁路车辆框架侧梁焊接系统
高速机器人点焊 该系统用于Frame Side Beam焊接,集成MIG/MAG焊接模块、Head & Tail Stock夹具、Seam Tracking及智能控制功能。
机器人抛丸机
SRSBM 6000
该系统用于去除产品表面的氧化皮
采用六轴机器人,可不受结构复杂度、尺寸及形状限制进行高质量抛丸作业,同时减少重复抛丸并降低维护成本。
当需要更加精细的抛丸处理时,可在无需人工操作的情况下实现全自动运行。
在恶劣作业环境中,机器人可承担对人体有害材料的抛丸处理及高重量工件的重复搬运等高风险作业。
简洁的程序结构可缩短设备准备时间,同时系统包含利用循环再生装置持续净化磨料的工艺。
钢铁行业自动化
该全自动系统利用AGV将轧辊输送至磨床,并完成研磨工序中的搬运及装载,可提升生产效率、改善作业环境并提高质量。K-ROAD ROBOTICS在韩国率先开发该系统,其性能与质量已在钢铁行业现场获得认可。
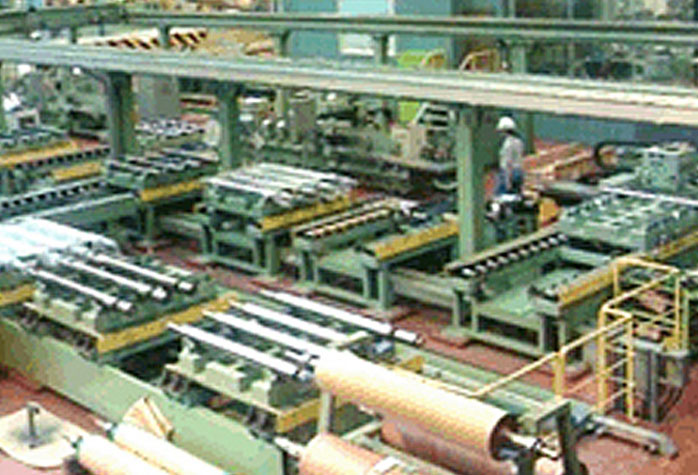
轧辊搬运系统
该全自动系统利用AGV将ZRM使用后的轧辊输送至磨床,并完成研磨工序中的搬运及装载。通过将原本由人工完成的工序实现全自动化,可提升生产效率、改善作业环境并提高质量。
K-ROAD ROBOTICS在韩国率先开发该系统,其性能与质量已在钢铁行业现场获得认可。
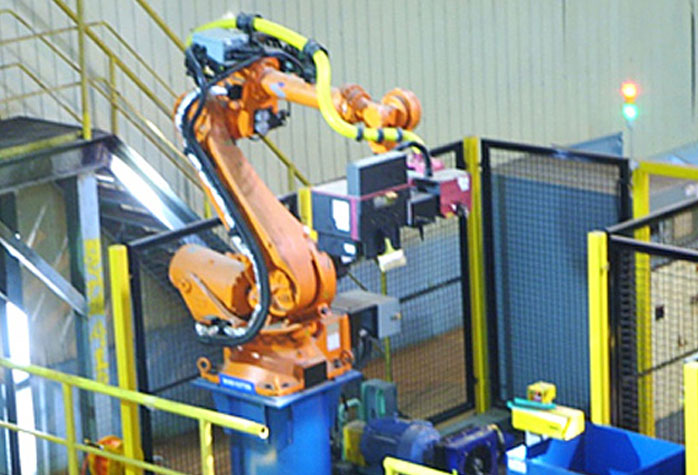
钢卷打包带切割系统
该打包带切割系统为本公司自主开发产品,可自动识别钢卷或包装材料上的打包带位置及数量,完成切割并处理废料。系统可适用于钢卷、管材等多种包装形式,通过将原本的人工工序实现无人自动化,有助于改善作业环境并提升生产效率。
作为韩国唯一持有相关专利的企业,我们对该解决方案进行独家供应,并在性能与价格竞争力方面与德国、日本等海外竞争产品相比保持稳固优势。
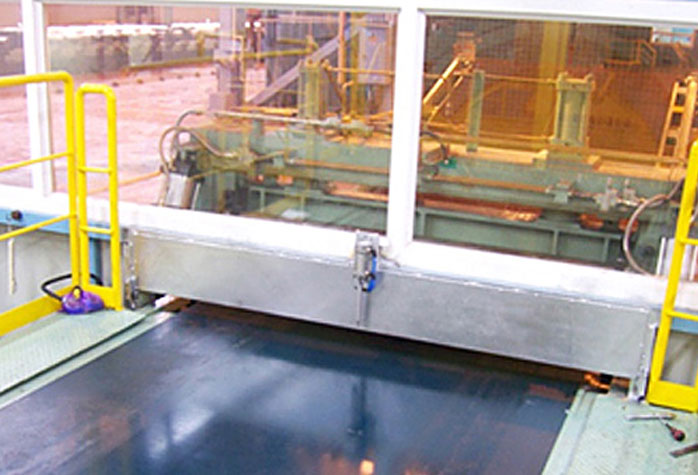
钢卷表面检测系统
该自动化设备用于检测冷轧钢板表面缺陷。通过将原本由人工完成的检测工序自动化,可使检查人员更加方便、高效地进行磨石检测。
我们通过自主创意与技术,最大限度减少现场作业中的不便与风险,从而提升客户满意度。
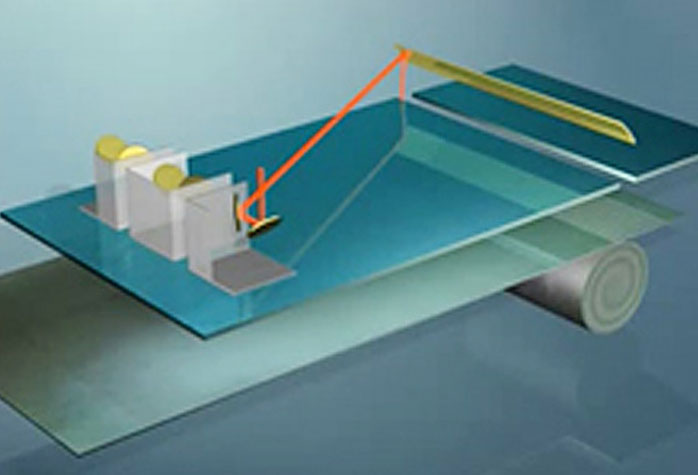
磁畴细化系统
该技术通过激光或机械方式缩小钢板表面的磁畴壁间距,缩短磁化时磁畴壁的移动距离,从而降低磁畴壁运动造成的热能损失。
该系统可改善变压器等铁芯材料的磁性能,提高电工钢性能并支持高附加值钢板生产。该精密加工技术在全球范围内也仅有少数企业掌握。
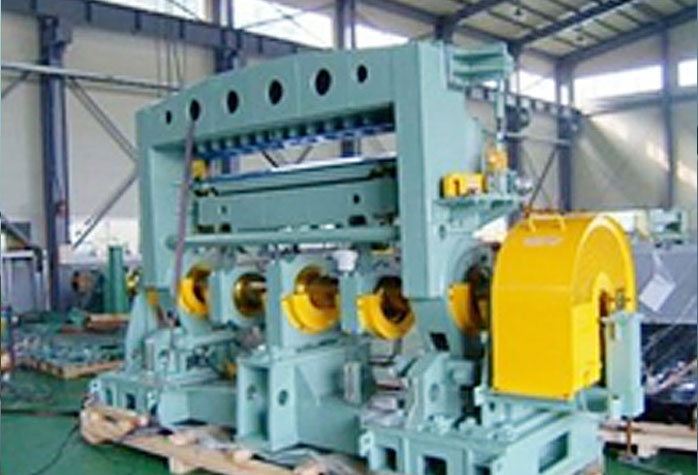
钢铁行业自动化
- 产品:EGL & TRM行业设备
- 应用:入口/出口辊、剪切单元、辊架等
K-ROAD ROBOTICS为客户提供助力实现ESG经营目标的优化解决方案。
废旧电池回收
K-ROAD ROBOTICS基于机器人与自动化技术,实现废旧电池Pack/Module拆解、Cell取出、搬运及分类工序自动化。
通过适配多种电池结构的机器人拆解技术及安全搬运系统,可减少作业人员参与高风险工序,并支持后续回收工序高效运行。
主要应用技术
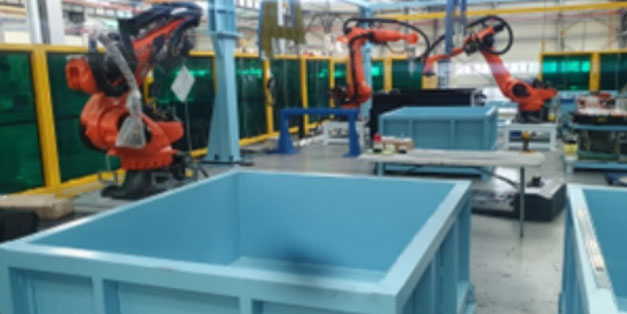
基于机器人的Battery Pack / Module拆解
机器人拆解
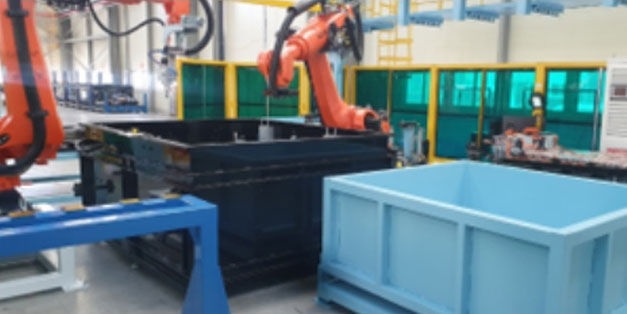
Battery Cell自动取出
电芯取出
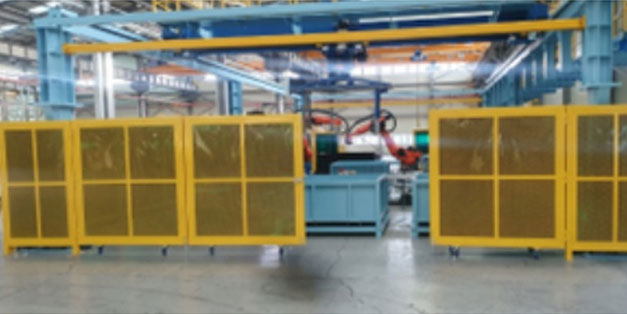
安全围栏及自动搬运
全防护与搬运
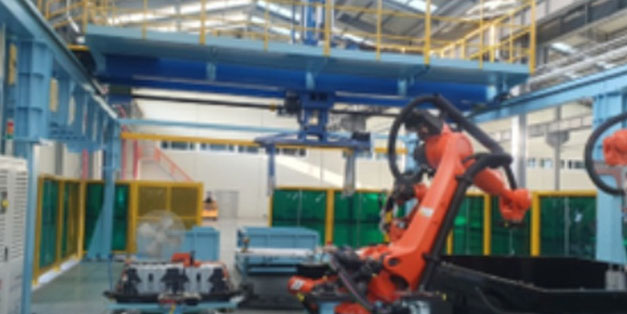
机器人•搬运•电气•控制一体化
集成自动化
废旧电池拆解•分离自动化流程 Battery Recycling Automation
电池包投入 Battery Pack Infeed
Pack / Module拆解 Pack / Module Dismantling
Cell取出 Cell Extraction
搬运•分选 Transfer & Sorting
对接后续工序 Recycling Process
※ 本图为官网制作使用的工艺概念图,具体工艺范围可根据客户需求调整。
负极材料
K-ROAD ROBOTICS提供二次电池负极材料用人造石墨生产过程中所需的原料及产品搬运、石墨化炉物流、自动装载/取出以及生产线自动化系统。
依托人造石墨生产自动化设备建设经验,我们持续提升高温工序无人化及生产效率优化技术,并逐步拓展至高效连续式电炉及集成自动化解决方案。
主要应用技术
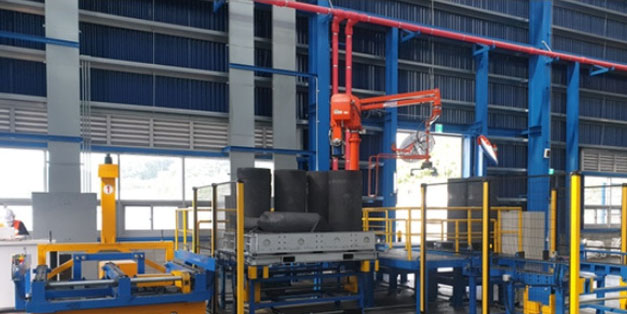
石墨化工序生产自动化
Graphitization Automation
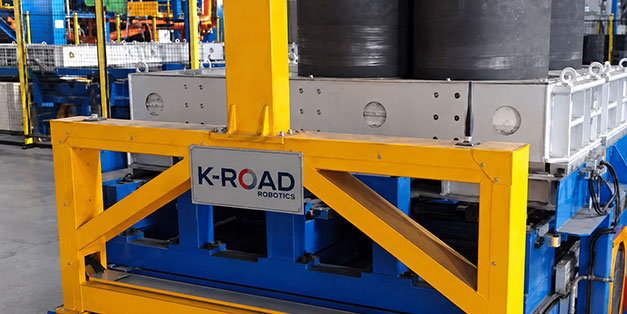
原料、产品及坩埚自动搬运
Material Handling
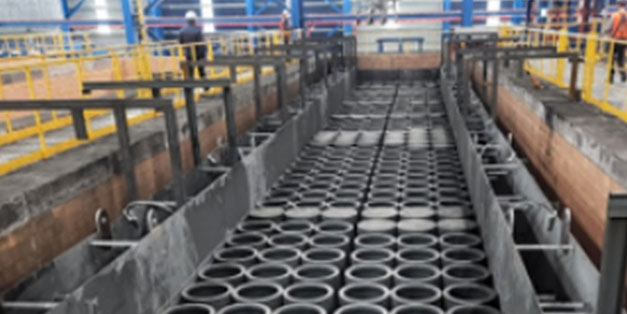
生产线物流搬运自动化
AGV / Gantry Robot
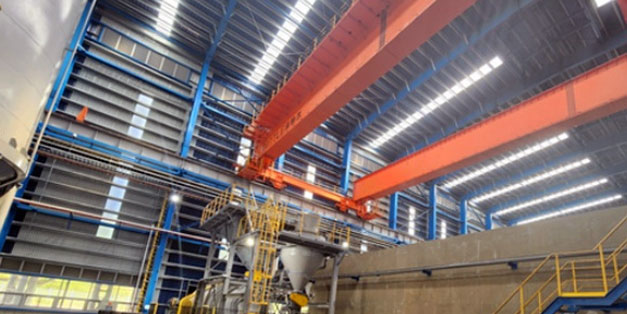
高效连续式生产工艺技术
Continuous Process
人造石墨生产自动化流程 Artificial Graphite Production Automation
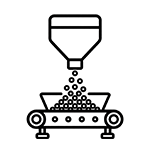
原料供应 Raw Material Supply

原料搬运 Material Transfer
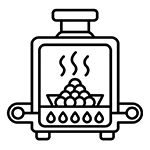
预热 Pre-Heating
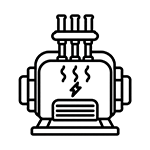
石墨化 Graphitization
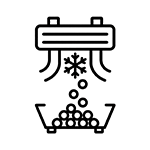
冷却•排出 Cooling & Discharge
搬运至后续工序 Product Transfer
※ 本图为官网制作使用的工艺概念图,具体工艺范围可根据客户需求调整。